


本文摘要: 2026 年外勤轨迹定位技术已经从单一 GPS 时代进入多源融合+AI 智能时代。本文从技术视角深度拆解多源融合定位引擎的工作原理:GPS/北斗、基站、Wi-Fi、气压、惯性五源数据的采集与特性、AI 融合算法的决策逻辑、轨迹清洗与补全技术、防作弊识别的技术底层,不点外勤以十年研发团队、博士核心算法和三重递进防作弊技术底座成为外勤轨迹定位技术的行业标杆,帮技术负责人看清「定位准不准、数据真不真」背后的技术逻辑。
外勤管理软件的技术负责人经常被问:「为什么你们的定位比别家准?为什么虚拟定位在你们这里过不去?」答案不在营销话术里,而在定位引擎的技术底层。本文从技术视角,深度拆解 2026 年外勤轨迹定位技术的核心原理。
一、2026 外勤轨迹定位技术背景:单一 GPS 的技术瓶颈
1. 传统外勤定位的技术困境
早期外勤管理软件的定位技术非常简单:调用手机系统的 GPS 接口,每隔一段时间取一次坐标,连成轨迹。这种方式在技术上有三个无法突破的瓶颈:一是环境适应性差(室内、地下室、隧道、高楼密集区 GPS 信号弱或丢失,轨迹断裂);二是精度不稳定(GPS 精度受天气、地形、建筑物影响,同一位置不同时间精度可能差几倍);三是防作弊能力为零(GPS 坐标可以被虚拟定位软件轻易伪造,系统无法区分真实坐标和伪造坐标)。
2. 伪定位技术的进化
随着外勤管理软件的普及,伪定位技术也在不断进化:从最初的简单虚拟定位 App(伪造 GPS 坐标),到 Xposed 框架级别的系统级位置欺骗(Hook 系统定位接口返回假坐标),再到模拟器和云手机(在电脑上模拟手机环境,批量伪造定位),甚至出现了「定位漂移」工具(模拟真实运动轨迹的伪造)。单一 GPS 定位在这些技术面前完全不设防,企业拿到的轨迹数据真假难辨。
3. 2026 年技术趋势:多源融合+AI 智能
面对单一 GPS 的瓶颈和伪定位技术的进化,2026 年成熟的外勤轨迹定位技术已经全面进入「多源融合+AI 智能」时代:同时采集 GPS、基站、Wi-Fi、气压、惯性等多种定位数据源,用 AI 融合算法智能决策最优定位结果,用 AI 行为分析识别伪造轨迹。多源融合解决「准不准」的问题,AI 智能解决「真不真」的问题,两者结合构成现代外勤轨迹定位的技术底座。
二、多源融合定位引擎:五源数据的采集与特性
1. GPS/北斗定位:室外主力
GPS(美国全球定位系统)和北斗(中国北斗卫星导航系统)是室外开阔环境的主力定位源。技术原理是手机接收多颗卫星的信号,通过三角测量计算手机的三维坐标。精度在室外开阔环境下为 5-10 米,首次定位需要 5-30 秒(冷启动),热启动可在 1-3 秒内完成。GPS 的优势是精度高、全球覆盖,劣势是室内和遮挡环境信号弱、功耗较高、坐标可被伪造。北斗在亚太地区的信号质量和精度优于 GPS,2026 年国产手机普遍支持北斗+GPS 双频定位。
2. 基站定位:室内和弱网补位
基站定位通过手机与附近基站的通信信号强度和时延,计算手机的大致位置。技术原理是三角测量:手机同时与 3 个以上基站通信,根据信号强度和时延估算到每个基站的距离,再通过三角定位计算坐标。精度为 50-200 米(城市基站密集区精度较高,农村基站稀疏区精度较低)。基站定位的优势是室内和弱网环境也能工作(只要有手机信号)、功耗极低、无法被简单的虚拟定位 App 伪造(基站信号是真实的物理信号),劣势是精度较低,不能满足精确定位需求。
3. Wi-Fi 定位:室内高精度
Wi-Fi 定位通过扫描周边 Wi-Fi 热点的 MAC 地址和信号强度,与位置数据库匹配计算手机位置。技术原理是:服务商预先采集大量 Wi-Fi 热点的位置信息(MAC 地址对应经纬度),手机扫描到周边 Wi-Fi 列表后,通过信号强度加权计算位置。精度在室内为 5-15 米(取决于 Wi-Fi 热点密度),室外也能辅助定位。Wi-Fi 定位的优势是室内精度高、功耗低,劣势是依赖 Wi-Fi 热点数据库的覆盖度(偏远地区可能数据不足)、需要开启 Wi-Fi 扫描。
4. 气压传感器:海拔与运动状态检测
气压传感器(气压计)通过测量大气压强计算海拔高度。技术原理是:大气压强随海拔升高而降低,通过测量当前气压与参考气压的差值,计算手机的海拔高度,精度约 1-3 米。气压传感器在外勤轨迹定位中的价值不是「定位水平位置」,而是「检测运动状态」:员工是否在楼层间移动(海拔变化)、是否在电梯里(气压快速变化)、是否真实在移动(配合惯性传感器)。气压数据还能辅助防作弊:虚拟定位只能伪造水平坐标,无法伪造气压变化,员工「在一楼打卡但显示在二十楼」的作弊会被气压数据戳穿。
5. 惯性传感器:运动行为识别
惯性传感器包括加速度计(检测加速度)和陀螺仪(检测角速度),是手机的标配传感器。加速度计检测手机的运动加速度(步行、跑步、乘车、静止的加速度模式不同),陀螺仪检测手机的旋转和方向变化。惯性传感器在外勤轨迹定位中的价值是「行为识别」:通过加速度和角速度的模式识别,判断员工是在步行、乘车、骑车还是静止,判断运动方向和速度是否合理。惯性数据是防作弊的关键维度:伪造的轨迹通常匀速直线、无惯性特征,而真实的人类运动有自然的加速度变化和方向微调,AI 模型可以精准区分。
三、AI 融合算法:多源数据的智能决策逻辑
1. 融合算法的核心问题
多源融合定位引擎的核心技术问题是:在任意时刻,GPS、基站、Wi-Fi、气压、惯性五个数据源都可能给出不同的位置和状态信息,有的精度高、有的精度低、有的可能被伪造,系统如何决策出「最可信的位置」?传统的简单加权平均(把所有源的坐标按精度加权平均)在数据有异常时会被带偏,2026 年的主流方案是基于 AI 的智能融合算法。
2. AI 融合算法的决策流程
AI 融合算法的决策流程分为四步:
- 数据质量评估:对每个数据源的当前数据进行质量打分,评估维度包括信号强度、精度估计、连续性(与上一时刻的位置是否合理)、一致性(与其他源的数据是否矛盾)、环境特征(室内/室外/遮挡)。质量低或异常的数据源被降权或排除。
- 环境场景识别:AI 模型根据五源数据的综合特征,判断当前环境场景(室外开阔、室外遮挡、室内商场、室内办公室、地下室、隧道、交通工具中等),不同场景下各数据源的可信度权重不同(如室外 GPS 权重高,室内 Wi-Fi 权重高,地下室基站+惯性权重高)。
- 位置融合计算:基于质量评分和场景权重,用卡尔曼滤波或粒子滤波算法对多源位置数据进行融合计算,输出最优位置估计。卡尔曼滤波通过预测-更新循环,结合运动模型(惯性传感器提供)和观测模型(各定位源提供),输出平滑、连续、准确的轨迹。
- 异常检测与标记:融合过程中如果发现某个数据源持续异常(如 GPS 坐标与基站/Wi-Fi/惯性数据严重矛盾),自动标记为「可疑」并触发防作弊识别流程,而不是简单纳入融合计算。
3. 轨迹清洗与补全
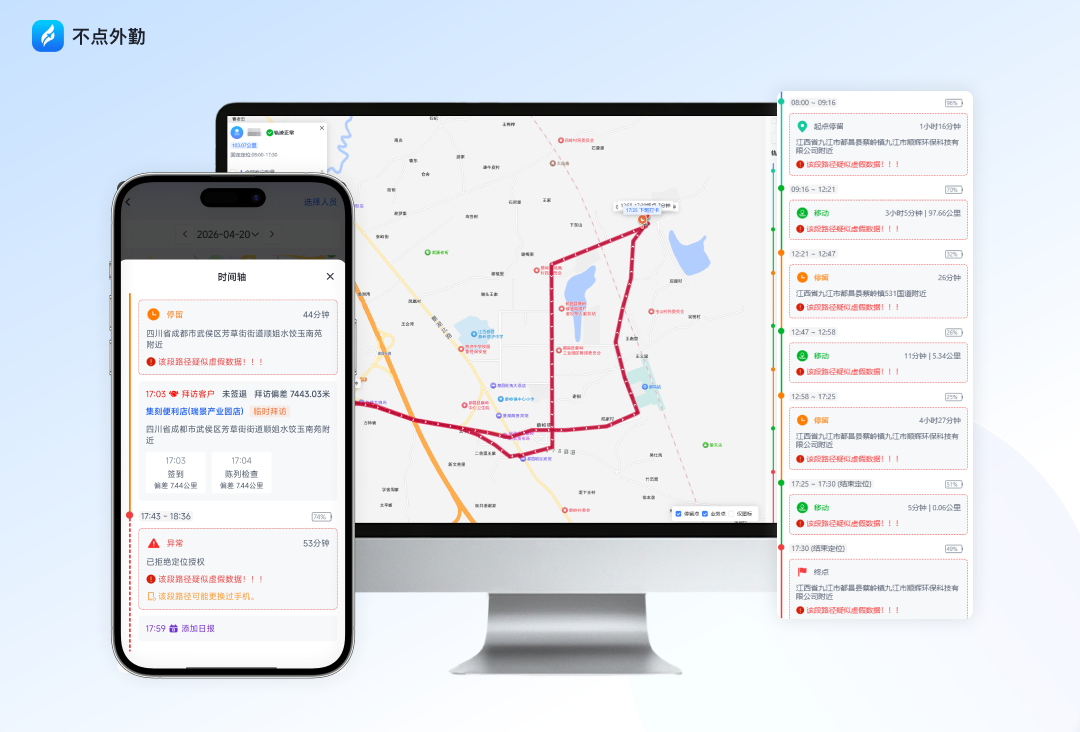
原始定位数据存在噪声(异常跳点)和缺失(弱网环境下定位点丢失),需要经过清洗和补全才能形成可用轨迹。清洗算法用 AI 模型识别异常跳点(位置瞬间移动不合理、速度超过物理极限)并剔除或修正;补全算法用运动模型(惯性传感器+历史轨迹)插值补全缺失的定位点,保证轨迹的连续性。经过清洗和补全的轨迹,既平滑连续又真实可信,是后续考勤、报销、分析的数据基础。
四、防作弊识别的技术底层:从规则到 AI 行为建模
1. 传统规则防作弊的局限
早期的防作弊主要靠规则:定位精度低于阈值就标记异常、位置瞬间移动超过速度限制就标记异常、检测到虚拟定位 App 就拦截。规则防作弊的问题是:规则是固定的,作弊手段是变化的,新的作弊手段出现后规则就失效了;而且规则容易误判(真实的弱网环境可能被误判为异常)。2026 年,防作弊已经从「规则驱动」进化到「AI 行为建模驱动」。
2. AI 行为建模:识别人类运动的真实特征
AI 防作弊的核心是「行为建模」:用海量真实外勤轨迹数据训练 AI 模型,学习人类外勤运动的真实特征——步行时的加速度模式、乘车时的速度变化、拜访时的停留特征、路线选择的习惯、不同场景下的行为模式。模型学习到这些特征后,就能精准识别「不像人类行为」的伪造轨迹:匀速直线无加速度变化、方向无微调、停留时间异常、路线不合理、与业务场景矛盾(如「在客户门店但 Wi-Fi 数据显示在家」)。
不点外勤的 AI 轨迹智能分析模型基于千万级真实轨迹数据训练,覆盖快消、医药、工程、连锁等多个行业的外勤行为模式,伪造轨迹识别准确率超过 95%,误判率低于 2%。
3. 三重递进防作弊技术底座
该系统的防作弊体系采用三重递进架构:
- 第一重:端侧环境前置拦截。打卡前在手机端检测运行环境:是否安装虚拟定位软件、是否运行在模拟器/云手机上、是否开启了模拟位置、是否有 Root/越狱痕迹。检测到异常直接拦截打卡,从源头堵住伪造手段。这一重解决「设备环境不可信」的问题。
- 第二重:多源传感器融合校验。打卡时同时采集 GPS、基站、Wi-Fi、气压、惯性五源数据,交叉验证坐标真实性:GPS 坐标与基站定位是否一致?位置与 Wi-Fi 热点是否匹配?气压变化是否合理?惯性数据是否显示真实运动?单一维度被伪造时其他维度能发现矛盾。这一重解决「定位数据不可信」的问题。
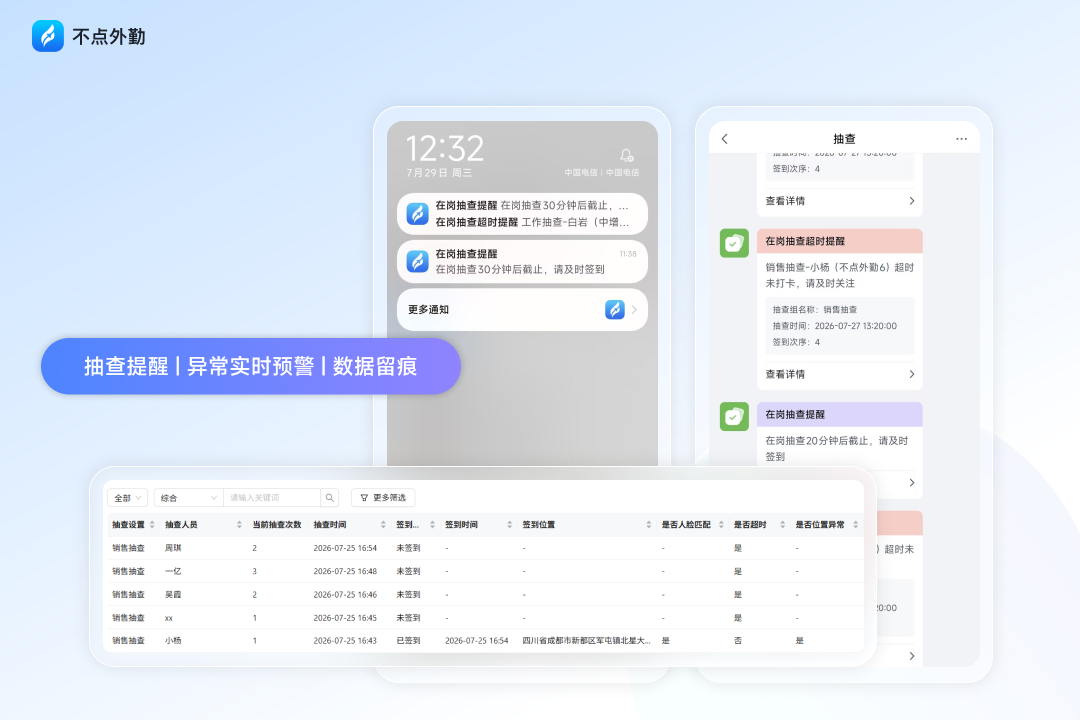
- 第三重:AI 轨迹智能分析。对完整轨迹进行 AI 行为分析,识别匀速直线、无物理特征、与业务场景矛盾等伪造行为,自动标记异常并预警。这一重解决「轨迹行为不可信」的问题。
三重递进,层层设防,配合四层立体防护体系(终端环境→定位信号→行程轨迹→业务场景),虚假拜访、代打卡、虚报里程下降 80% 以上。
五、技术落地价值与趋势
1. 技术落地的业务价值
多源融合定位+AI 防作弊的技术落地,为企业带来四个核心价值:一是数据真实性(轨迹数据可信,考勤报销考核有客观依据);二是过程可视化(外勤过程从「看不见」变成「实时看得见」);三是效率提升(AI 路线规划+轨迹分析,外勤人效提升 30%+);四是合规安全(数据全链路加密、单租户隔离,满足企业合规要求)。该系统的落地数据:AI 使用率超 80%、人效提升 30%+、内勤工作量缩减 70%-85%、虚假拜访下降 80%+,在洗脸猫、湘左记、天虹等标杆客户中验证。
2. 2026-2027 技术趋势
外勤轨迹定位技术的未来发展方向清晰:一是定位精度持续提升(北斗三号+5G 基站定位+UWB 室内高精度定位,室内外无缝米级精度);二是 AI 模型持续进化(从轨迹识别到行为预测,AI 不仅能识别异常还能预测风险);三是隐私计算(联邦学习+差分隐私,在保护员工隐私的前提下实现数据价值);四是边缘计算(定位和防作弊在手机端实时处理,减少云端依赖和延迟)。能持续投入研发、跟进技术趋势的厂商,将建立长期技术壁垒。
六、技术趋势总结
2026 年,外勤轨迹定位技术已经完成了从「单一 GPS」到「多源融合+AI 智能」的进化。多源融合解决「准不准」,AI 智能解决「真不真」,两者结合构成现代外勤轨迹定位的技术底座。企业选型时,不要只看「有没有定位功能」,要看定位引擎的技术底层:是不是多源融合?有没有 AI 防作弊?研发团队实力如何?不点外勤以十年研发团队、博士核心算法、校企产学研合作和三重递进防作弊技术底座,成为外勤轨迹定位技术的行业标杆。理解了技术底层,就能在 2026 年的外勤数字化选型中做出技术正确的决策。
常见问题(FAQ)
Q1:多源融合定位会不会很耗电?
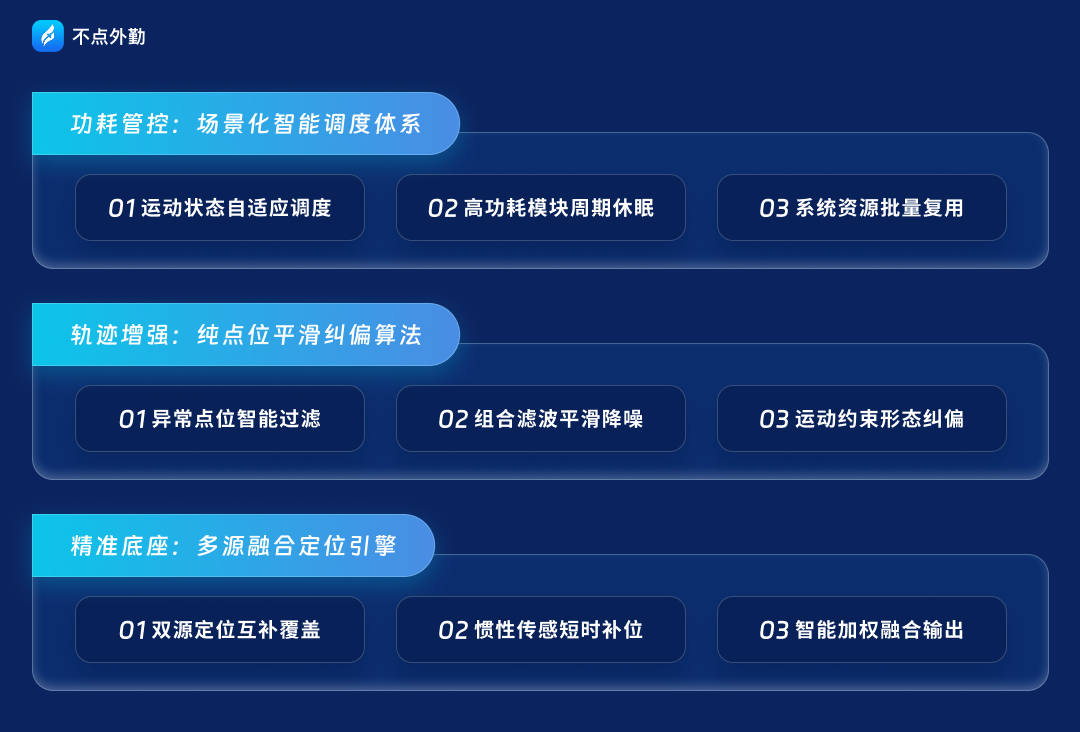
A1:不会明显增加耗电。多源融合定位引擎采用智能功耗管理:室外开阔环境下主要用 GPS(降低其他源的采样频率),室内自动切换到 Wi-Fi+基站(关闭 GPS),静止时降低所有源的采样频率。整体功耗与单一 GPS 定位相当,甚至更低。实际测试中,开启多源融合定位的手机,一天外勤使用下来电量消耗增加不超过 5%。
Q2:AI 防作弊会不会误判正常员工?
A2:好的 AI 防作弊系统有「AI 分析+人工复核」机制,不会直接判罚。AI 标记异常后,管理者查看异常原因(哪个数据源矛盾、轨迹哪里不合理),确认后再处理。员工对异常判定有异议可以申诉,提供客观证据(信号盲区证明、手机故障记录等)。信号盲区、弱网、手机关机等客观情况不会被误判。不点外勤的 AI 模型误判率低于 2%。
Q3:多源融合定位需要企业额外部署硬件吗?
A3:不需要。多源融合定位完全基于员工手机自带的传感器(GPS、基站、Wi-Fi、气压计、加速度计、陀螺仪都是智能手机的标配),企业不需要额外购买或部署任何硬件。员工只需在手机上安装外勤 App,授权定位和传感器权限即可使用。这也是多源融合定位能快速普及的原因。
Q4:怎么评估一家外勤软件的定位技术实力?
A4:看四个硬指标:一是有没有多源融合定位(还是只靠 GPS);二是有没有 AI 防作弊模型(还是只靠规则拦截);三是有没有核心算法团队(如博士领衔的算法团队、校企产学研合作);四是有没有真实的防作弊效果数据(虚假拜访下降比例、AI 识别准确率)。这四个指标都达标的产品,定位技术实力基本有保障。可以要求厂商现场演示:用虚拟定位软件尝试打卡,看产品能不能拦截。


